คู่มือทางเทคนิคสำหรับมอเตอร์แพลเนทารี
การคลายตัว ความแม่นยำ และการกำหนดตำแหน่งของมอเตอร์เกียร์ดาวเคราะห์
วัตถุประสงค์เชิงปฏิบัติคือ หัวเกียร์แยกส่วนสูญเสียการเคลื่อนที่เนื่องจากข้อผิดพลาดในการกำหนดตำแหน่งระดับระบบการอภิปรายนี้ใช้ได้กับตารางจัดทำดัชนี เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ วิศวกรที่กำหนดคุณสมบัติของมอเตอร์เกียร์ดาวเคราะห์ต้องพิจารณาอินพุตทางไฟฟ้าหรือไฮดรอลิกและเครื่องจักรที่ขับเคลื่อนไปพร้อมกัน อัตราส่วนลด ภาพถ่ายผลิตภัณฑ์ และตัวเลขกำลังมอเตอร์เพียงอย่างเดียวไม่สามารถระบุความสามารถในการติดตั้งได้
คู่มือนี้จะจัดระเบียบการตัดสินใจต่างๆ เกี่ยวกับเรื่องนี้ ปฏิกิริยาย้อนกลับของอาร์คมิน, ความแข็งของแกน และ ความถี่ย้อนกลับเอกสารนี้อธิบายถึงการตรวจสอบที่สามารถทำได้จากบันทึกการใช้งาน แบบร่างขนาด และภาระที่วัดได้ ไม่ได้กำหนดสมมติฐานว่าสินค้าในแคตตาล็อกที่ไม่ระบุรายละเอียดจะมีแรงบิด ระดับการป้องกัน การรับรอง หรืออายุการใช้งานที่เฉพาะเจาะจง จุดมุ่งหมายคือการให้ข้อมูลจำเพาะที่ครบถ้วนซึ่งสามารถตรวจสอบกับสินค้าจริงได้
นิยามของปฏิกิริยาต่อต้าน
จุดทางวิศวกรรม การสูญเสียการเคลื่อนที่แบบหมุนใกล้กับจุดกลับทิศทางของแรงบิดจะต้องได้รับการวัดภายใต้วิธีการทดสอบที่กำหนดไว้ ในโต๊ะจัดตำแหน่ง เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ การสูญเสียการเคลื่อนที่นี้จะส่งผลต่อว่าไดรฟ์สามารถส่งมอบการเคลื่อนที่ที่คาดหวังได้หรือไม่ โดยไม่ส่งภาระที่ไม่จำเป็นไปยังแบริ่ง อะแดปเตอร์ หรืออุปกรณ์ควบคุม จุดเริ่มต้นอ้างอิงคือค่าการคลายตัวที่วัดได้ในหน่วย arcmin ไม่ใช่การอ้างอิงที่น่าดึงดูดใจบนแผ่นป้ายชื่อ แปลงการสังเกตเป็นบันทึกในแบบร่างหรือข้อกำหนดที่สามารถทดสอบได้ก่อนที่จะกำหนดให้กับเกียร์บ็อกซ์
เมื่อเงื่อนไขเปลี่ยนแปลง ให้เปรียบเทียบมอเตอร์และระบบลดเกียร์ที่เสนอไว้กับความถี่กลับทิศทาง การทดสอบที่จุดการทำงานเพียงจุดเดียวไม่เพียงพอ หากอุปกรณ์มีการเร่งความเร็ว กลับทิศทาง หรือทำงานที่ภาระหลายระดับ การตัดสินใจคือการแยกความคลาดเคลื่อนของการเคลื่อนที่ของชุดเกียร์ออกจากข้อผิดพลาดในการกำหนดตำแหน่งระดับระบบ ระบุข้อสมมติฐานให้ชัดเจนในเอกสารขอใบเสนอราคา (RFQ) และระบุสิ่งที่ผู้ผลิตเครื่องจักร ผู้ผลิตมอเตอร์ และผู้จัดจำหน่ายเกียร์จะต้องตรวจสอบแต่ละฝ่าย
ตระกูลความแม่นยำ
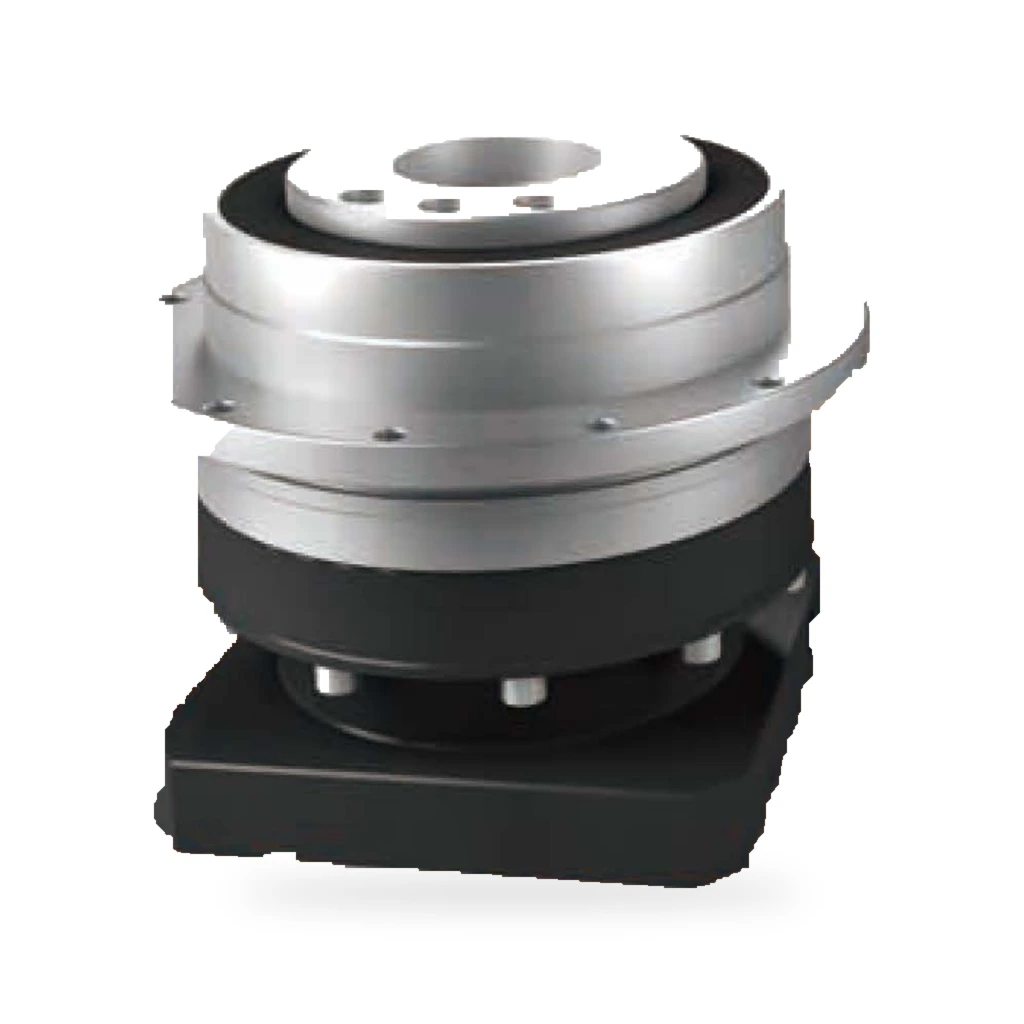
ชุดเกียร์ FAB และ FAD ถูกนำเสนอในฐานะตัวลดความเร็วที่มีความแม่นยำสูง ไม่สามารถใช้แทนกันได้กับชุดขับเคลื่อนแบบรางขนาดใหญ่ โดยเฉพาะอย่างยิ่งในกรณีของโต๊ะหมุนแบบดัชนี เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ ซึ่งความต้องการที่เกิดขึ้นในระยะสั้นอาจถูกปกปิดด้วยข้อกำหนดต่อเนื่องที่ดูสะดวกสบาย เริ่มต้นด้วยการระบุเส้นทางของแรงทางกายภาพและวิธีการที่แรงนั้นไปถึงขั้นตอนการลดความเร็ว คำอธิบายในแคตตาล็อกควรบอกคุณว่ามีรูปแบบใดบ้าง แต่จะไม่สามารถแทนที่แบบร่างการประกอบที่ติดตั้งได้
ใช้ค่าความแข็งของแกนเพื่อกำหนดขอบเขตที่สังเกตได้และตำแหน่งการป้อนกลับเพื่อตรวจจับกลไกความล้มเหลวที่สอง หากไม่สามารถวัดค่าได้ ให้ระบุวิธีการคำนวณและแหล่งที่มาของการประมาณค่า สำหรับตระกูลอุปกรณ์ที่ต้องการความแม่นยำสูง ให้บันทึกผลที่ตามมาจากการเลือกขนาดที่เล็กเกินไปและการเลือกความซับซ้อนที่ไม่จำเป็น อุปกรณ์ขับเคลื่อนที่มีราคาถูกที่สุดอาจไม่ใช่โซลูชันที่ก่อให้เกิดปัญหาในการติดตั้งน้อยที่สุดเสมอไป
- ยืนยัน: ความแข็งของแกนและสภาวะการรับน้ำหนักจริง
- เปรียบเทียบ: ตรวจสอบสภาพเครื่องจักรเทียบกับมอเตอร์และชุดเกียร์ทดกำลังที่เสนอ
- บันทึก: แบบร่างต้นฉบับหรือผลการทดสอบที่ใช้ในการปิดประเด็นการคัดเลือก
ตำแหน่งตัวเข้ารหัส
ตรวจสอบการตั้งค่า ตัวเข้ารหัสของมอเตอร์ไม่ได้วัดค่าความสอดคล้องหรือการลื่นไถลของข้อต่อโดยตรง ผู้ซื้อไม่ได้ซื้อเพียงแค่ค่าอัตราส่วนเท่านั้น สินค้าที่ส่งมอบต้องเข้ากันได้กับอินเทอร์เฟซและเงื่อนไขของโต๊ะจัดตำแหน่ง เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ นั่นหมายความว่า รูปทรงการทำงาน การควบคุมมอเตอร์ ปฏิกิริยาของแบริ่ง และการเข้าถึงเพื่อการบำรุงรักษา จำเป็นต้องได้รับการตรวจสอบร่วมกัน แม้ว่าคำถามในทันทีจะเกี่ยวข้องกับตำแหน่งของตัวเข้ารหัสเท่านั้นก็ตาม
ระบุความถี่ย้อนกลับที่ตรวจสอบแล้วไว้ข้างๆ ค่าอาร์คแนค (arcmin) ในเอกสารตรวจสอบเดียวกัน เปรียบเทียบข้อกำหนดการออกแบบเดิมกับสิ่งที่ผู้จำหน่ายเสนอ และทำเครื่องหมายในช่องใดๆ ที่ระบุว่า “ต้องได้รับการยืนยัน” ในกรณีที่ประวัติการใช้งานไม่สมบูรณ์ ให้ใช้การทดสอบการใช้งานแบบมีเงื่อนไขเพื่อตรวจสอบการเลือกแทนที่จะถือว่าข้อกำหนดที่คาดการณ์ไว้เป็นค่าที่รับประกัน
สำรวจตระกูลไดรฟ์ที่เข้ากันได้ →
การกลับทิศทางการโหลด
การเปลี่ยนทิศทางบ่อยครั้งทำให้เห็นการคลายตัวได้ชัดเจนกว่าการทำงานในทิศทางเดียว การตรวจสอบการออกแบบเชิงปฏิบัติเริ่มต้นด้วยการเคลื่อนที่ของเครื่องจักรที่ตั้งใจไว้ ไม่ใช่ภาพประกอบในแคตตาล็อกชิ้นส่วน สำหรับโต๊ะหมุน เฟรมเวิร์กอัตโนมัติ และกลไกด้านหุ่นยนต์ ให้ระบุว่าพื้นผิวใดรับแรงบิด ชิ้นส่วนใดกำหนดตำแหน่งของชุดประกอบ และการเชื่อมต่อใดที่สามารถตรวจสอบได้หลังจากติดตั้งอุปกรณ์ป้องกันแล้ว ข้อจำกัดในการติดตั้งที่แตกต่างกันอาจเปลี่ยนแปลงการเลือกมอเตอร์และชุดเกียร์ที่เหมาะสม
คำถามสองข้อสุดท้ายคือ วิธีการกำหนดตำแหน่งการป้อนกลับ และหลักฐานใดที่สนับสนุนความแข็งของแกน ขอแบบร่าง บันทึกการทดสอบ หรือภาพถ่ายป้ายชื่อสำหรับแต่ละส่วนเชื่อมต่อที่สำคัญ วิธีการนี้ช่วยให้ทีมจัดซื้อสามารถเปรียบเทียบทางเลือกต่างๆ ได้โดยไม่ต้องถ่ายโอนขนาดจากขนาดเกียร์หรือโครงมอเตอร์ที่แตกต่างกันโดยไม่ตั้งใจ
ความแข็งแกร่งของโครงสร้าง
แผ่นยึดและตลับลูกปืนอาจทำให้เกิดข้อผิดพลาดมากกว่าที่ระบุไว้ในข้อกำหนดของเกียร์ ในการติดตั้งโต๊ะจัดวางชิ้นงาน เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์จริง ควรพิจารณาเรื่องนี้เป็นงานตรวจสอบ ไม่ใช่ข้อได้เปรียบทางการตลาด ตรวจสอบประวัติการรับน้ำหนักที่คาดการณ์ไว้ควบคู่ไปกับคุณลักษณะของมอเตอร์และวิธีการรองรับเกียร์ที่เลือก หากไดรฟ์อาจต้องรับภาระงานที่แตกต่างกันในภายหลัง ให้บันทึกสิ่งที่ต้องคำนวณใหม่ก่อนที่จะเปลี่ยนการใช้งาน
เก็บค่าการคลายตัว (arcmin) และความถี่ย้อนกลับไว้ในบันทึกการเลือก และใช้หน่วยที่สอดคล้องกัน ประเมินความไม่แน่นอนอย่างชัดเจนแทนที่จะปัดเศษ วัตถุประสงค์ทางวิศวกรรมยังคงเป็นการแยกการเคลื่อนที่ที่สูญเสียไปของชุดเกียร์ออกจากข้อผิดพลาดในการกำหนดตำแหน่งระดับระบบ คำแนะนำที่เป็นประโยชน์ระบุขีดจำกัดที่เหลืออยู่และการสังเกตที่จะทำให้การกำหนดค่าที่เสนอไม่ถูกต้อง
- ยืนยัน: ค่าการคลายตัว (backlash) และสภาวะการรับน้ำหนักจริง
- เปรียบเทียบ: ตรวจสอบสภาพเครื่องจักรเทียบกับมอเตอร์และชุดเกียร์ทดกำลังที่เสนอ
- บันทึก: แบบร่างต้นฉบับหรือผลการทดสอบที่ใช้ในการปิดประเด็นการคัดเลือก
การเติบโตทางความร้อน
จุดทางวิศวกรรม เครื่องจักรที่กำลังทำงานอยู่สามารถเปลี่ยนการจัดแนวเมื่อเทียบกับสถานะการตรวจสอบขณะเย็นได้ ในโต๊ะจัดเรียงชิ้นงาน เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ สิ่งนี้ส่งผลต่อว่าไดรฟ์จะสามารถส่งการเคลื่อนที่ที่คาดหวังได้หรือไม่ โดยไม่ทำให้เกิดภาระที่ไม่จำเป็นต่อตลับลูกปืน อะแดปเตอร์ หรืออุปกรณ์ควบคุม จุดเริ่มต้นอ้างอิงคือค่าความแข็งของแกนที่วัดได้ ไม่ใช่คำกล่าวอ้างที่น่าดึงดูดบนแผ่นป้ายชื่อ แปลงสิ่งที่สังเกตได้เป็นบันทึกในแบบร่างหรือข้อกำหนดที่สามารถทดสอบได้ก่อนที่จะกำหนดให้กับเกียร์บ็อกซ์
เมื่อเงื่อนไขเปลี่ยนแปลง ให้เปรียบเทียบมอเตอร์และระบบลดเกียร์ที่เสนอไว้กับตำแหน่งป้อนกลับ การทดลองที่จุดการทำงานเพียงจุดเดียวไม่เพียงพอหากอุปกรณ์มีการเร่งความเร็ว การกลับทิศทาง หรือทำงานที่ภาระหลายระดับ การตัดสินใจคือการแยกความคลาดเคลื่อนของการเคลื่อนที่ของชุดเกียร์ออกจากข้อผิดพลาดในการกำหนดตำแหน่งระดับระบบ ระบุข้อสมมติฐานให้ชัดเจนในเอกสารขอใบเสนอราคา (RFQ) และระบุว่าผู้ผลิตเครื่องจักร ผู้ผลิตมอเตอร์ และผู้จัดจำหน่ายเกียร์จะต้องตรวจสอบอะไรบ้าง
การเลือกอัตราส่วน
การลดขนาดที่สูงขึ้นสามารถเปลี่ยนแปลงแรงเฉื่อยสะท้อนและตำแหน่งไดนามิกที่ทำได้ สิ่งนี้มีความสำคัญอย่างยิ่งสำหรับโต๊ะดัชนี เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ ซึ่งความต้องการที่เกิดขึ้นในระยะสั้นอาจถูกปกปิดด้วยข้อกำหนดต่อเนื่องที่ดูสะดวกสบาย เริ่มต้นด้วยการระบุเส้นทางแรงทางกายภาพและวิธีที่มันไปถึงขั้นตอนการลดขนาด คำอธิบายตระกูลในแคตตาล็อกควรบอกคุณว่ามีการกำหนดค่าใดบ้าง แต่จะไม่สามารถแทนที่แบบร่างการประกอบที่ติดตั้งได้
ใช้ความถี่ย้อนกลับเพื่อกำหนดขอบเขตที่สังเกตได้ และใช้ค่า arcmin ของระยะคลายตัวเพื่อตรวจจับกลไกความล้มเหลวที่สอง หากไม่สามารถวัดค่าได้ ให้ระบุวิธีการคำนวณและแหล่งที่มาของการประมาณค่า สำหรับการเลือกอัตราส่วน ให้บันทึกผลที่ตามมาจากการเลือกขนาดที่เล็กเกินไปและการเลือกความซับซ้อนที่ไม่จำเป็น ไดรฟ์ที่มีราคาถูกที่สุดตามค่าที่ระบุอาจไม่ใช่โซลูชันที่ก่อให้เกิดปัญหาในการติดตั้งน้อยที่สุดเสมอไป
การยอมรับ
ตรวจสอบการตั้งค่า ขอทราบงบประมาณความคลาดเคลื่อนของแกนก่อนเลือกคลาสอาร์คมินิทที่ระบุไว้ ผู้ซื้อไม่ได้ซื้อเพียงแค่ค่าอัตราส่วนเท่านั้น สินค้าที่ส่งมอบต้องเข้ากันได้กับส่วนต่อประสานและเงื่อนไขของโต๊ะดัชนี เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ นั่นหมายความว่าเรขาคณิตในการทำงาน การควบคุมมอเตอร์ ปฏิกิริยาของแบริ่ง และการเข้าถึงเพื่อการบำรุงรักษาจะต้องได้รับการตรวจสอบร่วมกัน แม้ว่าคำถามในทันทีจะเกี่ยวข้องกับการยอมรับเท่านั้นก็ตาม
ระบุตำแหน่งผลตอบรับที่ได้รับการยืนยันแล้วไว้ข้างๆ ค่าความแข็งของแกนบนแผ่นงานตรวจสอบเดียวกัน เปรียบเทียบข้อกำหนดการออกแบบเดิมกับสิ่งที่ผู้จำหน่ายเสนอ และทำเครื่องหมายในช่องใดๆ ที่ระบุว่า “ต้องได้รับการยืนยัน” ในกรณีที่ประวัติการใช้งานไม่สมบูรณ์ ให้ใช้การทดสอบการใช้งานแบบระมัดระวังเพื่อตรวจสอบการเลือกแทนที่จะถือว่าข้อกำหนดที่คาดการณ์ไว้เป็นค่าที่รับประกันได้
น้ำมัน การติดตั้ง และการตรวจสอบ
ตรวจสอบทิศทางการติดตั้ง ปริมาณและเกรดของน้ำมัน ตำแหน่งช่องระบายอากาศ อุณหภูมิ และจุดระบายน้ำมันสำหรับโครงสร้างจริง ตรวจสอบการเริ่มต้นใช้งานครั้งแรกเทียบกับคำแนะนำการติดตั้งเฉพาะของเกียร์บ็อกซ์ ในการติดตั้งโต๊ะจัดตำแหน่ง เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์จริง ควรพิจารณาขั้นตอนนี้เป็นการตรวจสอบ ไม่ใช่ข้อได้เปรียบทางการตลาด ตรวจสอบประวัติการรับภาระที่คาดการณ์ไว้ควบคู่ไปกับลักษณะของมอเตอร์และวิธีการรองรับเกียร์บ็อกซ์ที่เลือก หากไดรฟ์อาจต้องรับภาระงานที่แตกต่างกันในภายหลัง ให้บันทึกสิ่งที่ต้องคำนวณใหม่ก่อนที่จะเปลี่ยนการใช้งาน
รักษาค่าความแข็งของแกนและตำแหน่งการป้อนกลับไว้ในบันทึกการเลือก และใช้หน่วยที่สอดคล้องกัน ประเมินความไม่แน่นอนอย่างชัดเจนแทนที่จะปัดเศษ วัตถุประสงค์ทางวิศวกรรมยังคงเป็นการแยกการเคลื่อนที่ที่สูญเสียไปของชุดเกียร์ออกจากข้อผิดพลาดในการกำหนดตำแหน่งระดับระบบ คำแนะนำที่เป็นประโยชน์ระบุขีดจำกัดที่เหลืออยู่และข้อสังเกตที่จะทำให้การกำหนดค่าที่เสนอไม่ถูกต้อง
การยอมรับการจัดซื้อและการส่งมอบทางเทคนิค
จุดทางวิศวกรรม ขอให้ผู้จำหน่ายส่งคืนแบบจำลองเฉพาะรุ่นหนึ่งและแบบร่างอินเทอร์เฟซที่ตรวจสอบแล้วพร้อมอัตราส่วนที่เสนอ ตัวเลือกมอเตอร์ การวางแนวของน้ำมัน และสมมติฐานเกี่ยวกับเบรก บันทึกการแก้ไขไว้กับใบสั่งซื้อ ในตารางดัชนี เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ สิ่งนี้ส่งผลต่อว่าไดรฟ์สามารถส่งมอบการเคลื่อนที่ที่คาดหวังได้หรือไม่ โดยไม่ส่งภาระที่ไม่จำเป็นไปยังแบริ่ง อะแดปเตอร์ หรืออุปกรณ์ควบคุม จุดเริ่มต้นอ้างอิงคือความถี่ย้อนกลับที่วัดได้ ไม่ใช่การอ้างอิงบนป้ายชื่อที่น่าดึงดูดใจ แปลการสังเกตเป็นบันทึกในแบบร่างหรือข้อกำหนดที่ทดสอบได้ก่อนที่จะกำหนดให้กับเกียร์บ็อกซ์
เมื่อเงื่อนไขเปลี่ยนแปลง ให้เปรียบเทียบมอเตอร์และระบบลดเกียร์ที่เสนอไว้กับค่าความคลาดเคลื่อน (backlash arcmin) การทดสอบที่จุดการทำงานเพียงจุดเดียวไม่เพียงพอ หากอุปกรณ์มีการเร่งความเร็ว การกลับทิศทาง หรือทำงานที่ภาระหลายระดับ การตัดสินใจคือการแยกความคลาดเคลื่อนของการเคลื่อนที่ของชุดเกียร์ออกจากข้อผิดพลาดในการกำหนดตำแหน่งระดับระบบ ระบุข้อสมมติฐานให้ชัดเจนในเอกสารขอใบเสนอราคา (RFQ) และระบุว่าผู้ผลิตเครื่องจักร ผู้ผลิตมอเตอร์ และผู้จัดจำหน่ายเกียร์จะต้องตรวจสอบอะไรบ้าง
เพลาส่งกำลังและปฏิกิริยาของเครื่องจักร
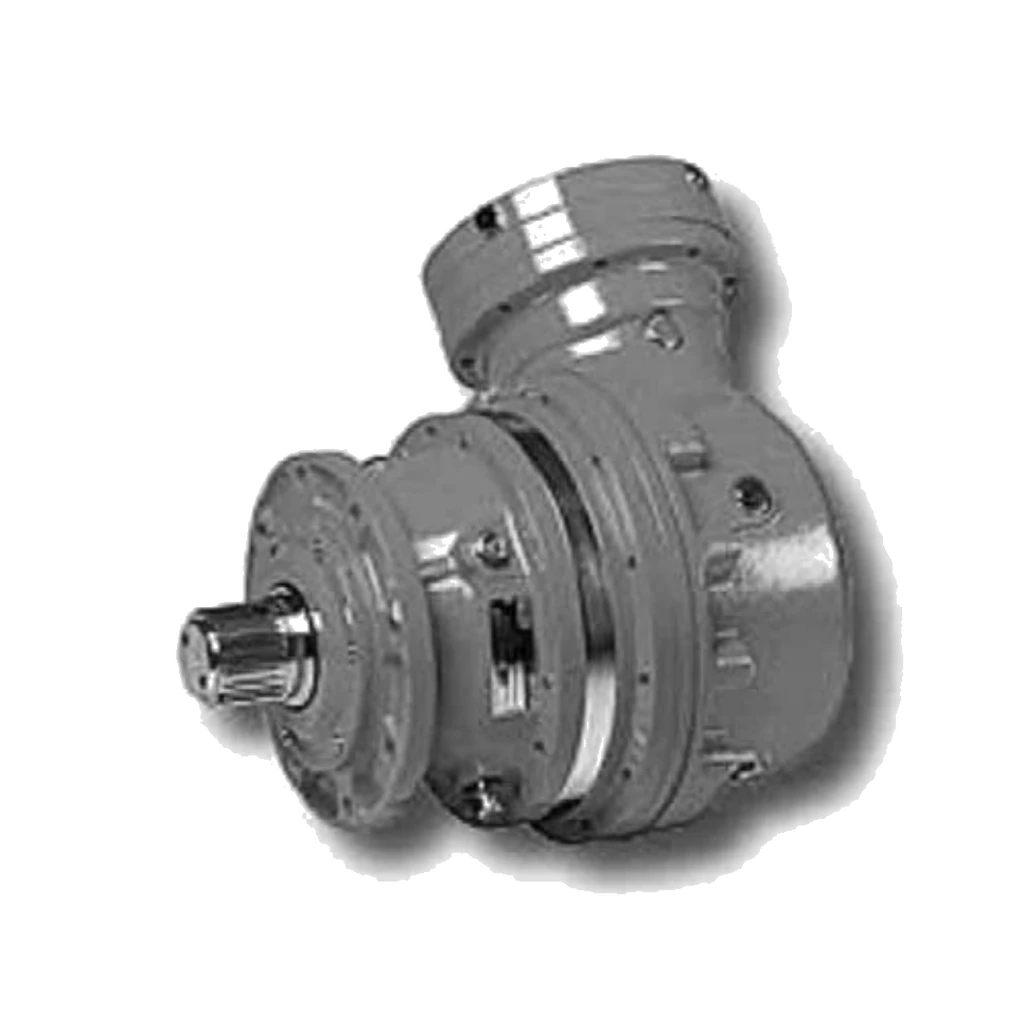
แยกแยะแรงบิดที่ส่งผ่านออกจากแรงด้านข้างและแรงตามแนวแกนที่เกิดจากสายพาน เฟืองโซ่ ดุมล้อ และน้ำหนักบรรทุกที่รองรับ วัดระยะห่างของแรงที่กระทำจากไหล่ของเพลา สิ่งนี้มีความสำคัญอย่างยิ่งสำหรับโต๊ะหมุน ระบบอัตโนมัติ และกลไกด้านหุ่นยนต์ ซึ่งความต้องการที่เกิดขึ้นในระยะเวลาสั้นๆ อาจถูกปกปิดด้วยข้อกำหนดต่อเนื่องที่ดูสะดวกสบาย เริ่มต้นด้วยการระบุเส้นทางของแรงทางกายภาพและวิธีที่แรงนั้นไปถึงขั้นตอนการลดขนาด คำอธิบายในแคตตาล็อกควรบอกคุณว่ามีการกำหนดค่าใดบ้าง แต่จะไม่สามารถแทนที่แบบร่างการประกอบที่ติดตั้งได้
ใช้ตำแหน่งการป้อนกลับเพื่อกำหนดขอบเขตที่สังเกตได้และความแข็งของแกนเพื่อตรวจจับกลไกความล้มเหลวที่สอง หากไม่สามารถวัดค่าได้ ให้ระบุวิธีการคำนวณและแหล่งที่มาของการประมาณค่า สำหรับเพลาส่งออกและปฏิกิริยาของเครื่องจักร ให้บันทึกผลที่ตามมาจากการเลือกขนาดที่เล็กเกินไปและการเลือกความซับซ้อนที่ไม่จำเป็น ระบบขับเคลื่อนที่มีราคาถูกที่สุดไม่ได้หมายความว่าจะเป็นโซลูชันที่ก่อให้เกิดการรบกวนน้อยที่สุดเสมอไป
ดูคู่มือทางเทคนิคที่เกี่ยวข้องเพิ่มเติม →
ความสามารถในการให้บริการตลอดอายุการใช้งานที่กำหนดไว้
ตรวจสอบการตั้งค่า บันทึกข้อมูลเกี่ยวกับการเข้าถึงปลั๊กน้ำมัน ระยะห่างในการถอดมอเตอร์ การบำรุงรักษาข้อต่อ และวิธีที่ผู้ปฏิบัติงานจะสังเกตอุณหภูมิ เสียง หรือการรั่วไหล แจ้งค่าพื้นฐานที่ยอมรับได้ให้แก่เจ้าหน้าที่ฝ่ายบำรุงรักษา ผู้ซื้อไม่ได้ซื้อเพียงแค่สัดส่วนเท่านั้น สินค้าที่ส่งมอบต้องเหมาะสมกับอินเทอร์เฟซและเงื่อนไขของโต๊ะจัดตำแหน่ง เซลล์อัตโนมัติ และกลไกด้านหุ่นยนต์ นั่นหมายความว่า รูปทรงการทำงาน การควบคุมมอเตอร์ ปฏิกิริยาของแบริ่ง และการเข้าถึงเพื่อการบำรุงรักษา จำเป็นต้องได้รับการตรวจสอบร่วมกัน แม้ว่าคำถามในทันทีจะเกี่ยวข้องกับความสามารถในการใช้งานตลอดอายุการใช้งานที่ตั้งใจไว้ก็ตาม
ใส่ค่าการคลายตัว (backlash arcmin) ที่ตรวจสอบแล้วไว้ข้างๆ ความถี่ย้อนกลับในเอกสารตรวจสอบเดียวกัน เปรียบเทียบข้อกำหนดการออกแบบเดิมกับสิ่งที่ผู้จำหน่ายเสนอ และทำเครื่องหมายในช่องใดๆ ที่ระบุว่า “ต้องได้รับการยืนยัน” ในกรณีที่ประวัติการใช้งานไม่สมบูรณ์ ให้ใช้การทดสอบการใช้งานแบบมีเงื่อนไขเพื่อตรวจสอบการเลือกแทนที่จะถือว่าข้อกำหนดที่คาดการณ์ไว้เป็นค่าที่รับประกัน
คำถามทางวิศวกรรมที่มักถูกถามก่อนสั่งซื้อ
อัตราส่วนเพียงอย่างเดียวสามารถยืนยันได้หรือไม่ว่าใช้มอเตอร์ที่ถูกต้อง? ไม่ อัตราส่วนจะควบคุมความสัมพันธ์ของความเร็วโดยประมาณ ส่วนระยะคลายตัว (arcmin) และลักษณะโหลดจริงยังคงเป็นตัวกำหนดว่ามอเตอร์และชุดลดเกียร์เหมาะสมกับการใช้งานหรือไม่
ควรวัดอะไรบ้างในเครื่องจักรที่มีอยู่? เริ่มต้นด้วยความแข็งของแกน บันทึกการเชื่อมต่อเอาต์พุต และสังเกตว่าภาระเปลี่ยนแปลงอย่างไรตั้งแต่เริ่มต้นจนถึงการทำงานอย่างต่อเนื่อง
การที่ตัวเรือนมีลักษณะที่เข้ากันรับประกันได้ว่าสามารถใช้แทนกันได้หรือไม่? ไม่ อัตราส่วนภายใน การรองรับแบริ่ง อะแดปเตอร์มอเตอร์ รูปทรงเพลา การจัดเรียงเบรก และตัวนำการติดตั้ง อาจแตกต่างกันได้แม้ว่าตัวเรือนจะมีลักษณะคล้ายคลึงกันก็ตาม
ข้อมูลที่จำเป็นสำหรับการขอใบเสนอราคาทางวิศวกรรม
ก่อนขอการกำหนดค่า โปรดระบุรายละเอียดเครื่องจักรโดยย่อ ค่าการคลายตัวที่วัดได้ (arcmin) ความแข็งของแกนการทำงาน พื้นที่ว่างที่มีอยู่ และวงจรจ่ายไฟของมอเตอร์หรือวงจรไฮดรอลิก รวมถึงภาพถ่ายที่ชัดเจนของการเชื่อมต่อที่มีอยู่และภาพวาดของเพลาขับ สำหรับงานเปลี่ยนชิ้นส่วน โปรดระบุทั้งเครื่องหมายบนกล่องเกียร์เดิมและป้ายชื่อมอเตอร์ เพื่อป้องกันการคาดเดาการเชื่อมต่อ
ส่งใบแจ้งรายละเอียดงานโครงการทางอีเมล →
คำขอผลิตภัณฑ์และการกำหนดค่า: [email protected]ค่าทางเทคนิคจำเป็นต้องได้รับการยืนยันสำหรับรูปแบบที่เลือกไว้ ภาพประกอบไม่สามารถอนุมานขนาดหรือความเข้ากันได้ของมอเตอร์ได้